

귀여운 오리에게도 연습이 필요합니다
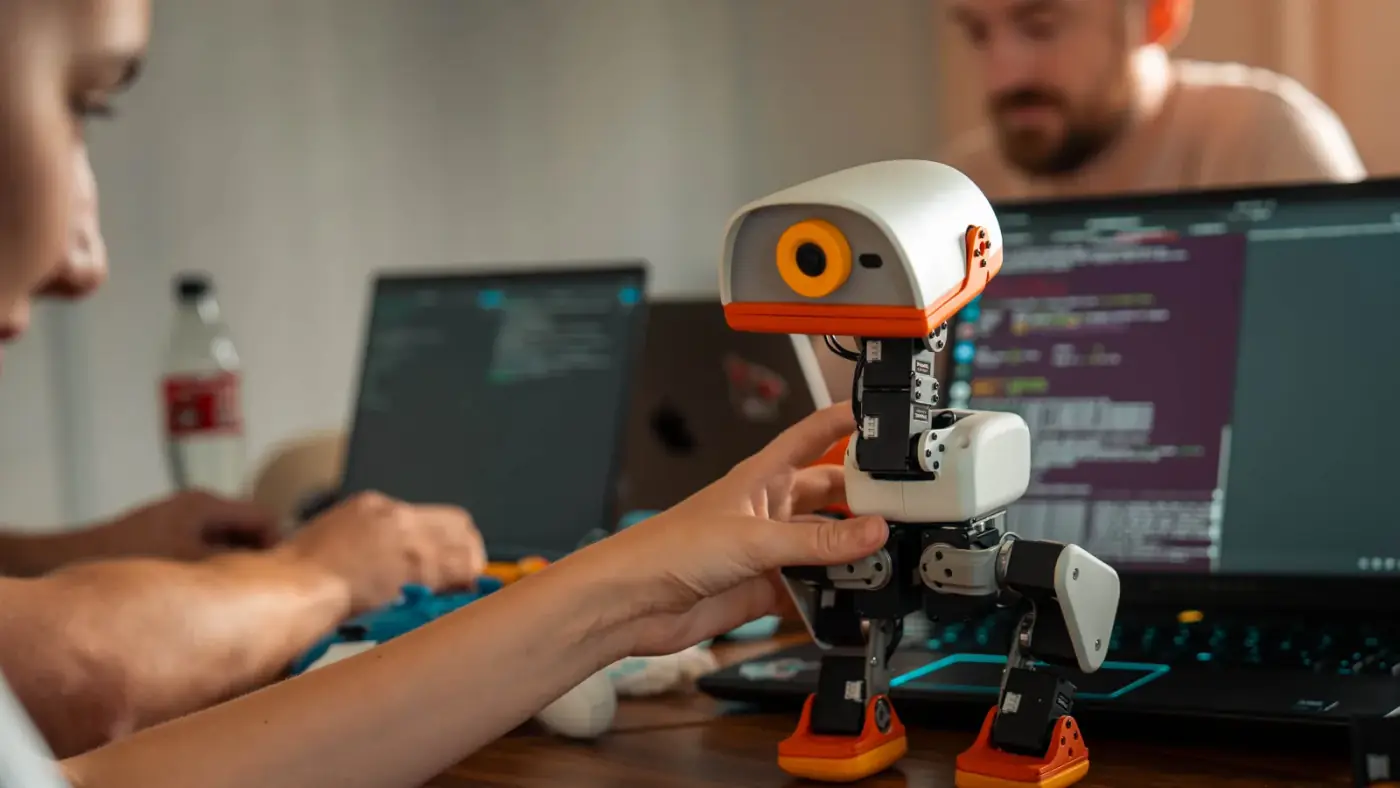
Pollen Robotics가 지난 8월 공개한 Microduck은 키 25cm, 무게 800g 미만의 작은 이족보행 로봇입니다. 몸 안에는 모터 15개와 카메라, 거리 센서 등이 들어갑니다. 걷고 앉는 것은 물론, 여러 자세로 넘어져도 다시 일어나고 부리로 물건을 집을 수 있습니다. 몸집이 작아서 움직이는 모습을 한참 보게 됩니다.
이 로봇의 재미는 새로운 동작을 가르칠 수 있다는 데 있습니다. 컴퓨터 속 가상 로봇이 먼저 연습하고, 그렇게 학습한 동작을 실제 몸에 옮깁니다. 공개된 학습 코드에는 걷기, 일어나기, 공 차기, 롤러스케이트 같은 과제가 들어 있습니다. 바닥이 달라지고 모터에 오차가 생겨도 버틸 수 있도록 조건을 바꿔 가며 훈련합니다. 이때 쓰는 시뮬레이션 도구가 MuJoCo Warp입니다.
다른 곳에 내려놓으면, 여기가 어딘지 알까요?
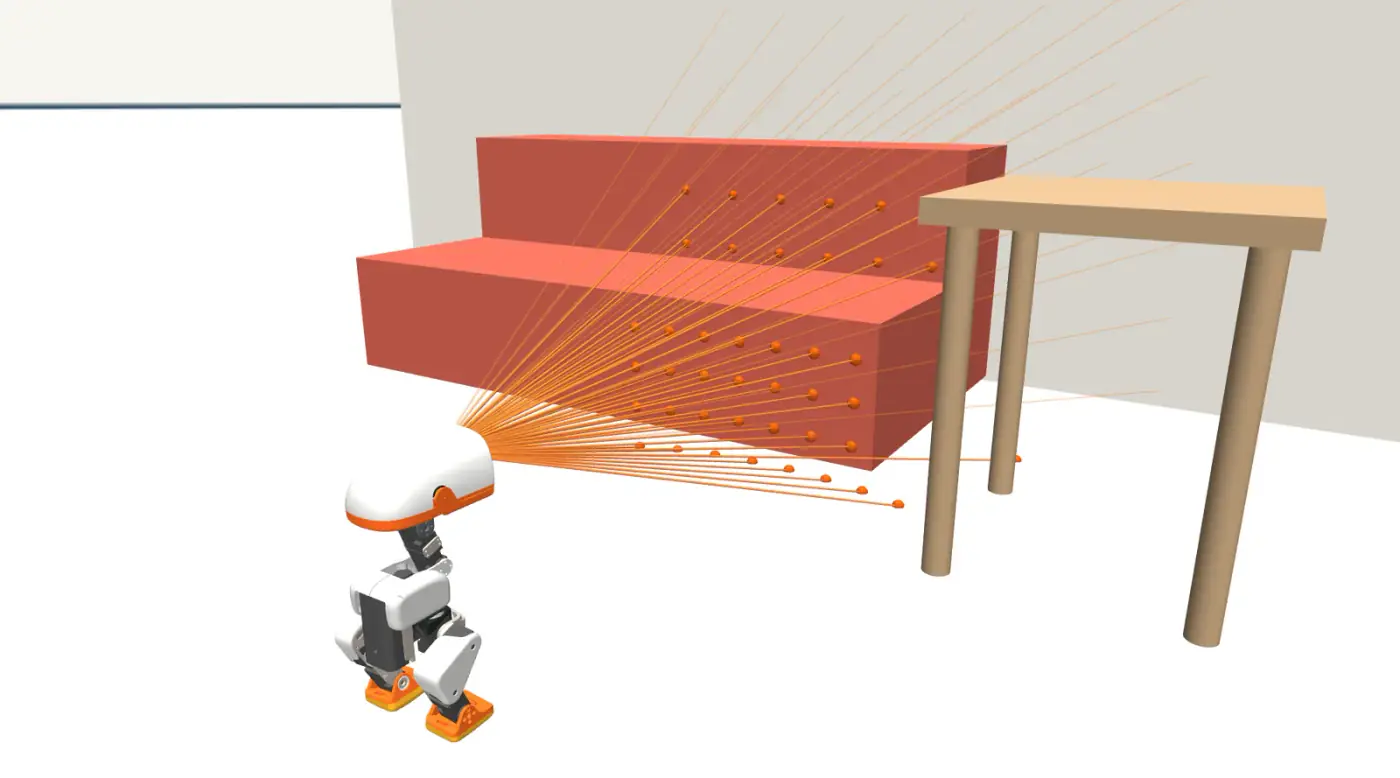
10월 23일에는 한 가지 더 흥미로운 개발기가 올라왔습니다. 사람이 로봇을 들어 방 반대편에 내려놓으면, 걸음 수만으로는 어디로 이동했는지 알 수 없습니다. Microduck은 머리에 달린 8×8 거리 센서로 주변을 조금씩 살피고, 그 정보를 방의 지도와 맞춰 위치를 다시 찾습니다. 지도를 만들고 그 안에서 자기 위치를 알아내는 SLAM이라는 기술입니다.
이 계산은 노트북이나 클라우드 없이 로봇 안에서 돌아갑니다. 그렇다고 집 안 어디든 알아서 돌아다니는 단계는 아닙니다. 현재 개발기는 한 방에서 지도를 만들고 위치를 되찾는 실험을 다루며, 모르는 방을 알아채거나 스스로 탐색하는 기능은 다음 과제로 남아 있습니다. 작은 로봇 하나에도 ‘걷기’와 ‘내가 어디 있는지 알기’가 각각 필요한 셈입니다.
MuJoCo 4.0, 로봇의 연습장이 달라졌습니다
로봇에게 걸음을 가르칠 때마다 실제로 넘어뜨리면 시간이 오래 걸리고 기계도 닳습니다. 그래서 가상 공간에서 여러 로봇을 동시에 연습시키는 방법을 씁니다. MuJoCo는 그 안에서 물체의 무게, 관절, 마찰과 충돌을 계산하는 물리 시뮬레이터입니다. 학습 알고리즘이 동작을 시도하면, 그 결과 몸이 어떻게 움직이는지 계산해 줍니다.
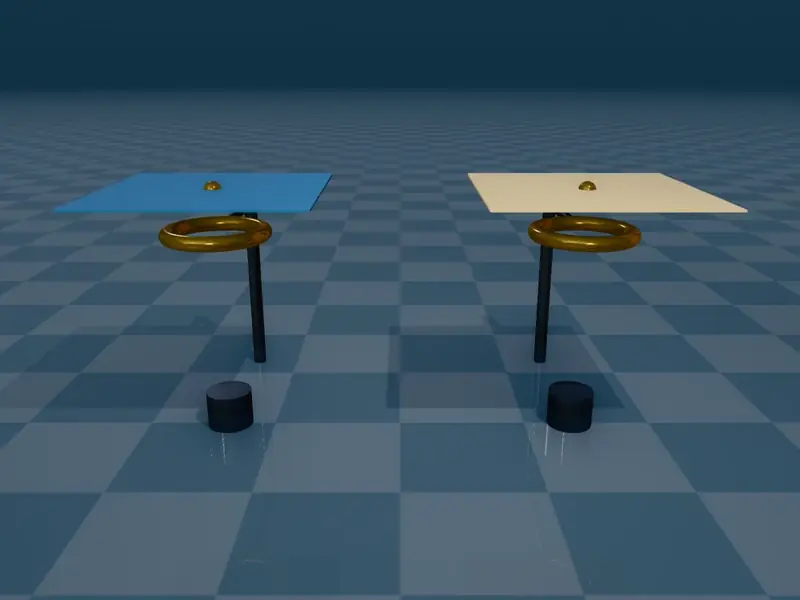
지난 11월 6일 MuJoCo 4.0이 나왔고, 7일 개발팀이 주요 변화를 소개했습니다. 이번 발표에서 눈에 들어오는 것은 종이와 천, 점토처럼 형태가 달라지는 물체들입니다. 아래 데모에서는 천과 종이를 고리 사이로 끌어당깁니다. 둘 다 구겨지지만, 종이에는 접힌 자국이 남습니다. 힘을 빼도 변형이 남는 성질까지 표현하는 것입니다.
얇은 카드가 손을 뚫고 지나가지 않도록
가상 세계는 시간을 잘게 나눠 계산합니다. 그런데 아주 얇은 물체가 빠르게 움직이면, 한 번 계산할 때는 손 위에 있다가 다음 계산에서는 이미 손 아래에 있을 수 있습니다. 중간의 충돌을 놓쳐 물체가 손을 통과한 것처럼 되는 겁니다.
4.0의 ‘speculative contacts’는 빠르게 움직이는 물체의 진행 경로를 미리 살펴 이런 충돌을 처리합니다. 개발팀은 떨어지는 얇은 카드를 로봇 팔이 받아내는 사례를 보여줬습니다. 옷이나 종이, 케이블을 다루는 동작을 연습하려면, 닿고 구겨지고 걸리는 이런 세부 현상도 계산할 수 있어야 합니다.
직접 열어볼 수 있는 로봇 실험실
새 MuJoCo Studio에서는 장면을 열고 물체와 관절을 살펴보며 수정할 수 있습니다. 브라우저로도 실행할 수 있어 설치 없이 공식 데모를 만져볼 수 있습니다. 함께 공개된 MuJoCo Playground 1.0은 학습과 원격 조작, 실제 로봇으로 동작을 옮기는 예제를 제공합니다.
이 도구들이 실제 환경과의 차이를 모두 없애주는 것은 아닙니다. 다만 로봇을 움직여 보기 전에 시험할 수 있는 일이 늘었습니다. 어떤 재질에서 물체가 미끄러지는지, 접힌 종이가 어떻게 남는지처럼 우리가 일상에서 당연하게 여기는 현상들을 로봇의 연습장에도 하나씩 넣고 있습니다.
휴머노이드부터 배송 로봇까지, 로보월드에서 나온 것들
11월 4일부터 7일까지 킨텍스에서 열린 로보월드에는 402개 기업이 참가했습니다. 이번에는 로봇이 춤추는 영상에서 한 걸음 더 들어가 봅니다. 정식 출시를 알린 휴머노이드부터 배송·분리수거 로봇, 몸속 관절을 움직이는 부품까지 어떤 제품이 나왔는지 골랐습니다.
로보티즈, 휴머노이드 ‘AI 사피엔스’ 공식 출시
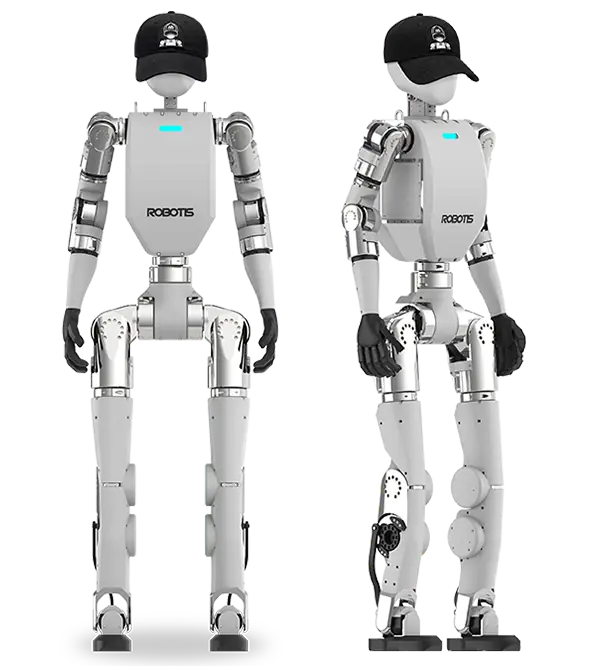
로보티즈는 이번 로보월드에서 이족보행 휴머노이드 AI 사피엔스(AI Sapiens)의 공식 출시를 발표했습니다. 현장에서는 세 대가 K팝에 맞춰 춤추고 태권도 동작을 선보였습니다. 자체 개발한 관절 구동부 ‘다이나믹셀-Q’를 사용하며, 가상 공간에서 학습한 움직임을 실제 로봇으로 옮기는 방식입니다. 앞에서 본 Microduck과 크기는 다르지만, 컴퓨터에서 연습한 동작을 몸으로 해낸다는 점은 닮았습니다.
함께 볼 부분은 개발 자료의 공개입니다. 다른 기업이나 연구자가 이 로봇을 바탕으로 새로운 동작을 개발할 수 있도록 구동 코드를 공개했고, 기구 설계도와 회로 자료도 순차적으로 공개할 계획이라고 밝혔습니다. 제품 인도는 2027년부터로 안내했습니다. 걷기와 물건 집기 같은 범용 동작 데이터도 내년부터 차례로 무료 공개할 예정입니다.
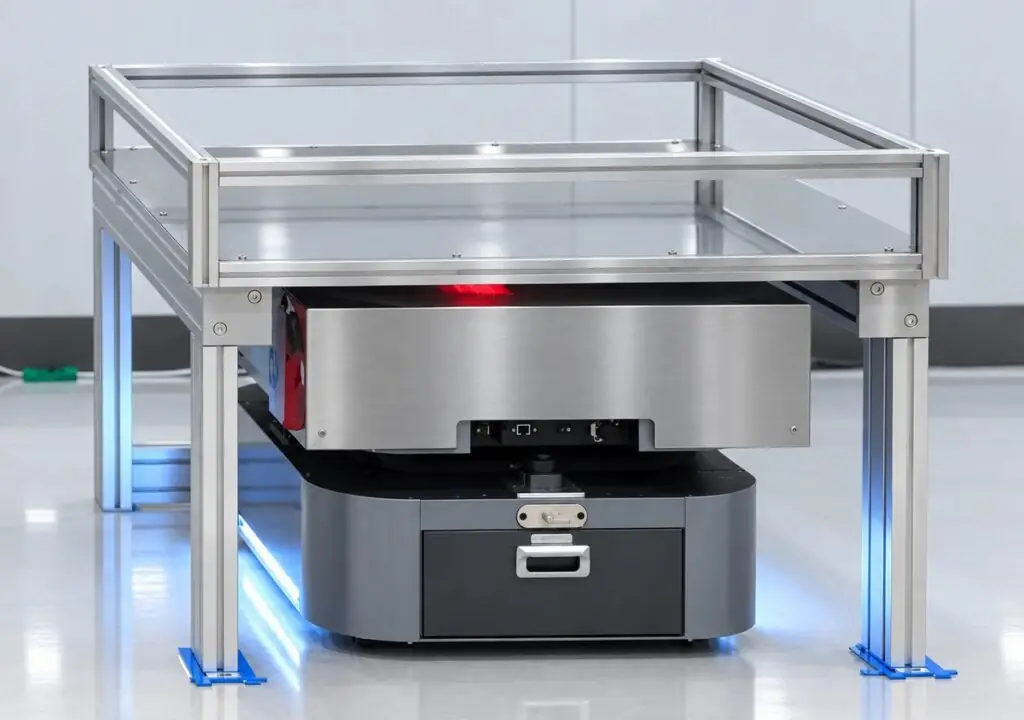
폴라리스 M2-LL, 어두운 곳에서 짐을 싣고 좁은 길로
폴라리스쓰리디는 자재 운반 로봇 M2-LL을 앞세웠습니다. 회사가 예고한 시연은 조명이 없는 공간에서 자재를 싣고 좁은 통로로 나오는 과정입니다. 대차를 들어 옮기는 로봇, 컨베이어로 설비와 자재를 주고받는 로봇, 이동하면서 팔로 작업하는 로봇을 함께 소개했습니다. 같은 ‘짐 나르기’라도 물건을 어떻게 받고 어디에 내려놓느냐에 따라 몸의 형태가 달라집니다.
모베드, 같은 바퀴 위에 배송함을 얹거나 양팔을 달거나
현대차그룹의 이동 플랫폼 모베드(MobED)는 협력사 세 곳을 만나 다른 모습으로 등장했습니다. 가온로보틱스는 순찰·배송·분리수거·세미휴머노이드 모듈을, 위고로보틱스는 이동하면서 물체를 잡고 다루는 양팔 로봇을 선보였습니다. 로아스는 순찰 로봇과 지형 대응 주행을 소개했습니다. 네 바퀴가 각각 움직이며 몸체의 수평을 잡는 기본 구조 위에, 회사마다 다른 일을 맡긴 것입니다. 모베드 자체의 첫 공개가 아니라 활용 방식이 넓어진 사례입니다.
삼현 AXLON과 BOLDUM, 관절 안쪽부터 물류 현장까지
로봇의 겉모습만큼 몸 안쪽도 볼거리였습니다. 삼현의 출품 목록에는 액추에이터 브랜드 AXLON 12종과 내부를 드러낸 분해 모델, 로봇 손에 들어가는 모터가 포함됐습니다. 액추에이터는 모터와 감속기, 제어기 등을 묶어 관절을 실제로 움직이는 구동부입니다. 같은 회사는 무거운 짐을 옮기는 자율주행 로봇을 새 브랜드 BOLDUM으로 소개하고, 관제시스템과 연결한 주행 시연도 예고했습니다. 로봇을 만드는 부품과 그 부품으로 완성한 기계를 함께 보여주는 구성입니다.
시끄러운 곳에서 말을 듣고, 설비의 상태를 살피고
같은 주인 11월 3~5일, 코엑스에서는 AIoT 국제전시회가 열렸습니다. AI와 사물인터넷을 다루는 행사입니다. 로보월드가 로봇의 움직임을 보여줬다면, 이쪽에서는 주변의 소리와 상태를 읽는 기기들을 찾아볼 수 있습니다.
공식 발표 프로그램에는 영신의 휴대형 온디바이스 건설안전 관제, 에스넷시스템의 설비 인프라 관리, 엠피웨이브의 잡음 환경용 음성인식 전처리 솔루션이 나란히 이름을 올렸습니다. AI가 들어갈 자리는 공장의 설비 옆이나 소음이 큰 장소의 음성 인터페이스처럼 꽤 구체적입니다.
온디바이스 AI는 필요한 계산을 기기 안에서 처리하는 방식입니다. 모든 데이터를 멀리 보내기 전에 현장에서 판단할 수 있다는 장점이 있지만, 작은 장비의 연산 성능과 전력 안에서 돌아가야 합니다. 무엇을 얼마나 잘 알아듣고 감지하는지와 함께, 어떤 센서와 기기에 담았는지를 보는 재미가 있는 분야입니다.
오리의 머리가 3도 기울어져 있었습니다
Microduck 개발기에서 오래 눈에 남은 대목은 센서 이야기였습니다. 가상 공간에서는 그럴듯하던 지도가 실제 로봇에서는 방 모양과 맞지 않았다고 합니다. 원인을 좁혀 보니 거리 값을 읽는 방식, 예상보다 늦게 도착한 측정값, 모델보다 약 3도 아래로 기울어진 센서가 영향을 주고 있었습니다.
로봇이 길을 잘 못 찾으면 더 좋은 알고리즘부터 떠올리기 쉽습니다. 그런데 이 사례에서는 센서가 어디를 보고 언제 측정했는지부터 다시 확인해야 했습니다. 사진 속 작은 오리를 움직이는 데에도 소프트웨어와 실제 몸을 맞춰 가는 일이 꽤 많았습니다.
이런 개발기가 더 자주 공개되면 좋겠습니다. 잘 움직이는 영상도 재미있지만, 무엇이 어긋났고 어디를 고쳤는지 알게 되면 같은 영상을 다시 보게 됩니다. 다음번에 이 오리가 방을 돌아다니는 모습을 보면 머리의 작은 센서부터 눈에 들어올 것 같습니다.
카메라와 대시보드 사이에서 생긴 병목
로봇과 센서가 현장에 늘어나면, 이들이 보내는 영상과 상태를 사람이 살펴볼 화면도 필요합니다. 화면 하나는 잘 열리는데 여러 장치가 데이터를 보내고 여러 사람이 동시에 조회하면 어떨까요? 플래드랩스의 NUVION 개발팀도 이 문제를 부하테스트로 살펴봤습니다.
지난 3월 블로그에 기록한 개선기에서는 장치 50대의 이벤트와 여러 사용자의 대시보드 조회를 함께 재현했습니다. 요청을 따로 보낼 때는 잘 드러나지 않던 병목이, 여러 종류의 작업이 겹치자 나타났습니다. 반복되는 데이터 조회와 세션 처리 경로 등을 나눠 살피며 원인을 좁혀 간 과정입니다. 현장 장비가 보낸 데이터를 화면까지 안정적으로 전달하려면 어떤 부분을 확인해야 하는지 읽어볼 수 있습니다.
부하테스트를 통한 실시간 스트리밍 및 대시보드 서비스 NUVION 개선기
장치 이벤트와 대시보드 조회가 한꺼번에 몰릴 때 드러난 병목. 부하를 나눠 재현하고, 데이터 조회와 세션 처리 경로를 개선한 과정을 담았습니다.
기술블로그에서 이어 읽기 →